Programmation robotique : du premier déplacement à l’autonomie
La programmation robotique transforme une intention en comportement visible : avancer, tourner, s’arrêter, suivre une ligne ou contourner un obstacle. Elle relie l’algorithmique au monde réel, car un robot doit interpréter des informations, prendre une décision, puis commander ses moteurs. Cette discipline s’apprend avec des blocs visuels comme avec des langages professionnels, en progressant par projets concrets.
Du programme au mouvement : ce que fait réellement un robot
Un robot ne « comprend » pas un ordre comme un humain. Il exécute un programme, c’est-à-dire une suite d’instructions écrites dans un langage adapté à sa carte programmable. Le programme est généralement créé sur un ordinateur, puis transféré vers un microcontrôleur ou une plateforme embarquée. Cette unité de traitement lit les données reçues et envoie des commandes aux composants du robot.
Le fonctionnement repose sur une chaîne simple : percevoir, décider, agir. Un capteur mesure une distance, une lumière, une couleur, une vitesse ou une pression. L’algorithme analyse cette information selon des règles prévues. Les actionneurs, comme les moteurs, les roues, les bras, les pinces ou les voyants, réalisent ensuite l’action demandée. Un robot mobile peut ainsi avancer tant que son capteur ne détecte rien devant lui, puis s’arrêter ou tourner si un objet se rapproche.
Les composants à identifier avant de programmer
| Élément | Rôle dans le robot | Exemple d’usage |
|---|---|---|
| Carte programmable ou microcontrôleur | Exécute le programme et pilote les entrées et sorties | Recevoir une mesure et commander un moteur |
| Capteur | Collecte une information sur l’environnement ou le robot | Mesurer la distance d’un obstacle |
| Actionneur | Produit une action physique | Faire tourner une roue ou fermer une pince |
| Batterie ou alimentation | Fournit l’énergie nécessaire au système | Alimenter la carte et les moteurs |
Il faut distinguer une erreur de programme d’un problème matériel. Un moteur qui ne tourne pas peut être bloqué par une condition mal écrite, mais aussi par un câble débranché, une alimentation insuffisante ou un mauvais branchement. Programmer un robot implique donc de vérifier le logiciel et le matériel, étape par étape.
Construire un algorithme avant d’écrire du code
Un algorithme est une méthode organisée pour résoudre une tâche. En robotique, il décrit les étapes nécessaires pour obtenir un comportement attendu. Avant de choisir des blocs ou des lignes de code, il faut préciser ce que le robot doit faire, dans quel ordre et dans quelles situations il doit modifier sa décision.
Un premier scénario : avancer puis éviter un obstacle
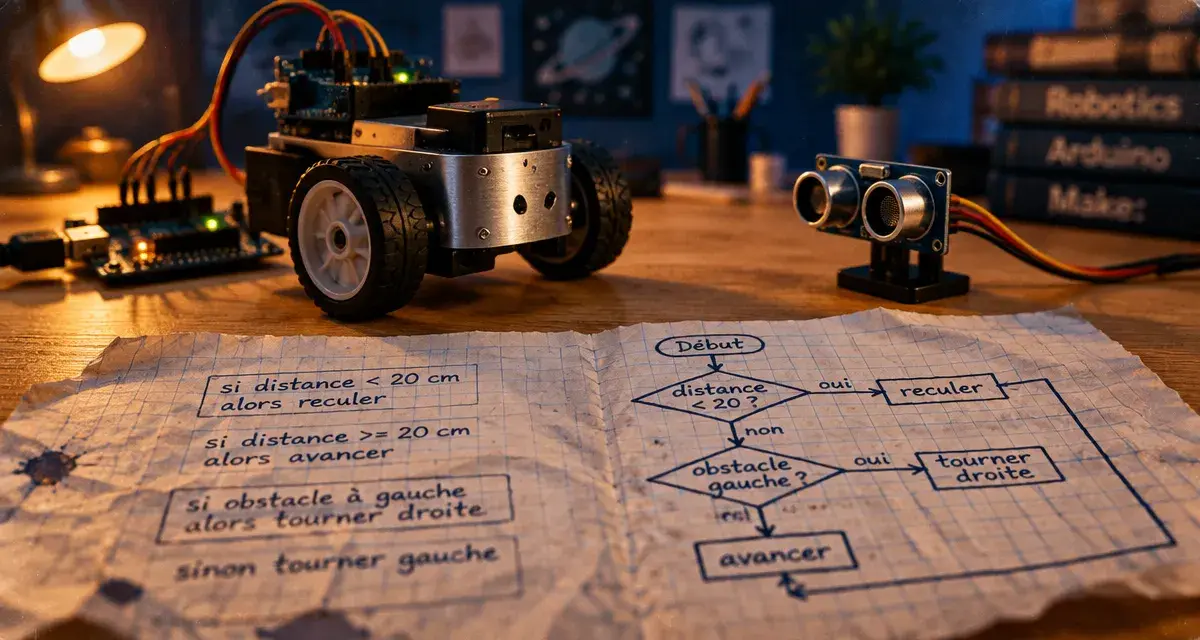
Pour programmer un comportement simple, on peut suivre cette logique : démarrer les moteurs, mesurer régulièrement la distance devant le robot, continuer d’avancer si l’espace est libre, puis s’arrêter et tourner si un obstacle est détecté à moins de 2 cm. Cette règle mobilise déjà les bases de l’algorithmique : une séquence d’instructions, une boucle qui répète la mesure et une condition « si… alors… sinon ».
- Initialiser les moteurs et le capteur de distance.
- Lire la distance mesurée.
- Si la distance est supérieure ou égale à 2 cm, avancer.
- Sinon, s’arrêter, reculer légèrement ou tourner.
- Reprendre la mesure tant que le programme fonctionne.
Les variables servent à mémoriser une valeur, comme la distance lue par le capteur. Les fonctions évitent de répéter les mêmes ordres : une fonction tourner à droite peut regrouper les commandes nécessaires aux deux moteurs. Pour des comportements plus complexes, un organigramme ou un diagramme de machine à états aide à visualiser les passages entre les états « avance », « obstacle », « tourne » et « arrêt ».
Un robot à deux roues change de direction en faisant varier la vitesse de chaque moteur. Si la roue gauche tourne plus vite que la roue droite, le robot suit une trajectoire courbe. Une commande vague comme « tourne » ne suffit donc pas toujours. Il faut préciser les vitesses, la durée de rotation, la distance parcourue et, si possible, utiliser un retour de capteur pour corriger l’écart.
Blocs, Scratch, Python ou C/C++ : choisir le bon langage
Il n’existe pas un langage unique pour programmer un robot. Le choix dépend du niveau, du robot utilisé, de l’objectif pédagogique et des contraintes de performance. Les interfaces visuelles permettent de comprendre rapidement la logique. Les langages textuels apportent davantage de précision, de modularité et de possibilités d’intégration.
| Environnement ou langage | Pour qui ? | Atout principal | À privilégier pour |
|---|---|---|---|
| Programmation par blocs | Débutants et jeunes élèves | Manipulation visuelle sans erreur de syntaxe | Déplacements, boucles et capteurs simples |
| Scratch | Initiation scolaire et projets créatifs | Compréhension immédiate des événements et conditions | Découvrir l’algorithmique et les interactions |
| Python | Débutants avancés, étudiants et prototypes | Syntaxe lisible et vaste écosystème | Capteurs, vision par ordinateur et automatisation |
| C/C++ | Développeurs et systèmes embarqués | Contrôle fin et bonnes performances | Temps réel, microcontrôleurs et robotique exigeante |
| MATLAB et Simulink | Ingénierie et enseignement supérieur | Modélisation, blocs et analyse | Contrôle, simulation et génération de code |
Java peut aussi être utilisé dans certains projets, notamment lorsqu’une application robotique communique avec des services logiciels plus larges. Pour un premier robot, la programmation par blocs ou Scratch évite de bloquer sur la syntaxe. Le passage à Python devient pertinent lorsque l’on souhaite structurer un programme, manipuler des données ou utiliser des bibliothèques. C et C++ conviennent lorsque les ressources de la carte sont limitées ou que le contrôle doit être très réactif.
Apprendre par projets : une progression qui reste motivante
La meilleure manière d’apprendre consiste à relier chaque notion à un résultat observable. Un kit robotique comprenant une carte Arduino, des moteurs, une batterie et quelques capteurs permet de constater immédiatement les effets d’une instruction. L’objectif n’est pas de réussir du premier coup, mais de formuler une hypothèse, d’essayer, d’observer le comportement et de corriger le programme.
Des défis adaptés à chaque niveau
- Débutant : faire avancer le robot pendant une durée donnée, tourner à angle droit, puis s’arrêter.
- Intermédiaire : suivre un parcours quadrillé, utiliser une boucle et réagir à un capteur de distance ou de lumière.
- Avancé : suivre une ligne, reconnaître un objet, gérer plusieurs comportements et optimiser une trajectoire.
Cette démarche convient aux enfants comme aux adultes. Selon Speechi, l’initiation peut être accessible dès l’âge de 6 ans avec des interfaces adaptées. À l’école, la robotique offre un support concret pour travailler les compétences numériques, la géométrie, le raisonnement logique et le travail collectif.
Au CP, les déplacements peuvent comprendre au maximum 10 instructions, dont 2 virages. Au CE1, ils peuvent aller jusqu’à 15 instructions, dont 4 virages. Ces contraintes obligent à anticiper chaque étape plutôt qu’à improviser. Elles donnent aussi aux élèves un objectif précis pour tester, corriger et expliquer leur programme.
Quand la programmation robotique devient autonome et professionnelle
Un robot autonome ne se contente plus d’exécuter un parcours fixe. Il doit interpréter un environnement variable, se localiser, choisir une trajectoire et adapter ses commandes. La perception peut s’appuyer sur des capteurs de distance, des caméras, la vision par ordinateur ou le Deep Learning pour détecter, classifier et suivre des objets.
Dans la navigation, le SLAM, ou localisation et cartographie simultanées, sert à construire une représentation d’un lieu tout en estimant la position du robot. La planification de mouvement calcule ensuite un chemin qui évite les collisions. Le suivi de trajectoire, le contrôle prédictif ou le contrôle du couple transforment cette décision en commandes précises pour les actionneurs.
ROS et la simulation pour fiabiliser les projets
ROS, pour Robot Operating System, est un middleware qui facilite la communication entre les composants logiciels et matériels. Il organise les échanges de messages entre des nœuds dédiés, par exemple pour la caméra, la navigation ou le contrôle des moteurs. Cette abstraction matérielle permet de faire évoluer un projet sans réécrire l’ensemble du programme à chaque changement de capteur ou de plateforme.
Avant le déploiement sur un robot réel, la simulation robotique permet de tester un comportement, d’ajuster des paramètres et de repérer des erreurs d’implémentation. Gazebo et Isaac Sim font partie des simulateurs utilisés pour modéliser un robot et son environnement. La simulation ne remplace pas les essais physiques, notamment pour l’adhérence, la batterie ou les imprécisions des capteurs. Elle réduit toutefois les risques et accélère les premières phases de débogage.
- Programmation robotique : du premier déplacement à l’autonomie - 8 octobre 2026
- Programmation robotique : du premier déplacement à l’autonomie - 8 octobre 2026
- Lire une position : l’indexation commence à zéro - 7 octobre 2026